小型图像传感器瞄准规模车型
PG关注到,意法半导体推出ST SafeSense VD56GA汽车图像传感器,采用110万像素架构,面向驾驶员与乘员监测的红外座舱感知。器件强调在图像表现、紧凑集成和系统成本之间取得平衡,公告时已提供样品。
VD56GA采用ST DeepNIR像素架构,并集成曝光、裁剪、校准等图像处理功能,支持RAW与YUV输出。具体应用效果需要结合镜头、照明和算法验证,不能只依据像素数量判断整套监测能力。
座舱方案逐渐进入更多车型时,传感器选择也需要考虑模组空间、制造和长期供货。紧凑器件有助于提供更多安装选择,最终是否适合车型,仍要由完整摄像系统与车辆环境共同确认。
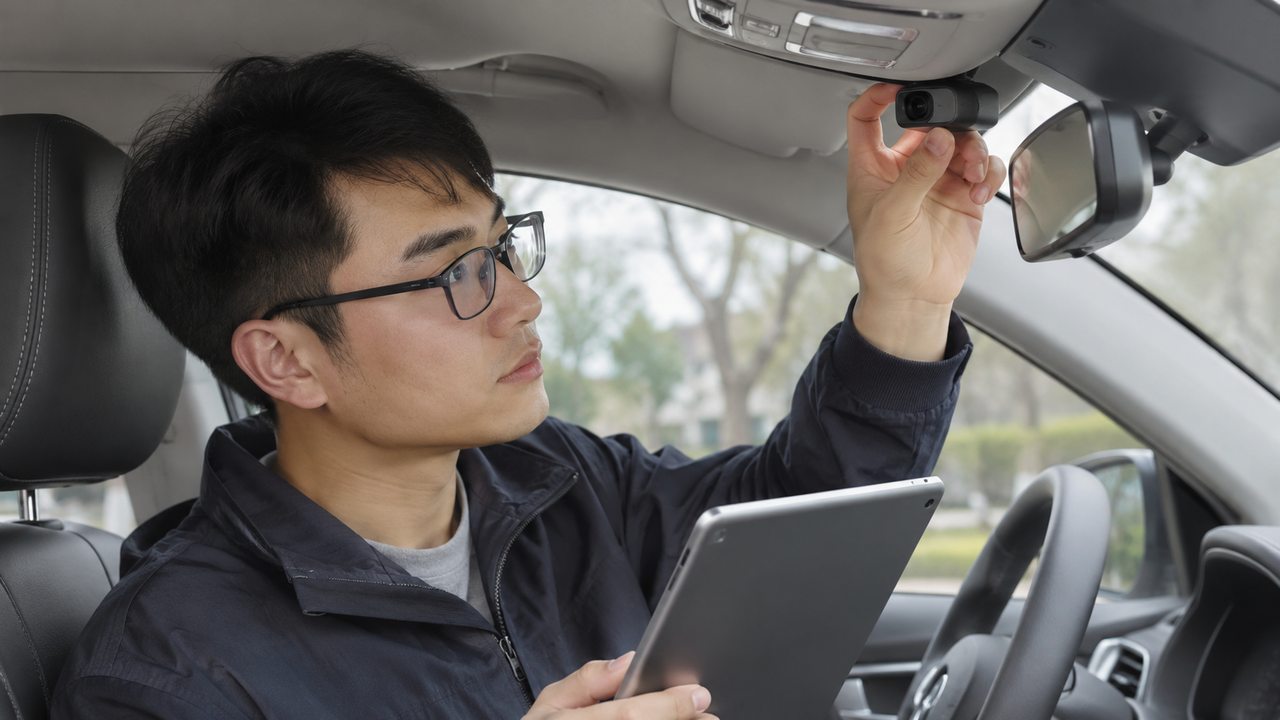
红外图像质量取决于完整光路
座舱摄像头面对不同照明、角度和遮挡,像素收集光线只是其中一环。镜头、滤光、红外补光和安装位置都会改变输入,系统开发应当把这些条件作为整体测试,而不是分别优化后直接拼接。
同样分辨率的传感器,可能具有不同噪声、动态范围和光学响应。针对具体任务,应比较算法实际获得的信息质量,并保留拍摄条件,使测试结果能够解释而且可以复现。
对于有限安装空间,还要考虑模组固定与散热。结构调整可能改变成像角度或光学条件,样机进入接近量产形态后,应继续核对这些变化,避免只沿用开放式实验台的结果。
片上处理帮助分配系统工作
内置图像功能可以减少部分外部处理需求,也需要与上层电子架构配合。团队应清楚哪些处理已经在传感器完成,哪些仍由其他芯片承担,让输出格式、时序和算法输入保持一致。
RAW与YUV提供不同处理路径,选择时需要考虑软件灵活性、带宽与系统资源。已经处理过的数据适合某些架构,保留更多原始信息则有其他开发价值,具体取舍应根据目标任务验证。
传感器与算法之间还需要版本管理。曝光或校准设置改变,可能影响模型输入分布,开发者应保存配置与测试数据,使后续调整能够说明原因,而不是在不同版本之间凭画面观感比较。
量产准备也应包含光学和电子测试的对应。团队需要知道每项验收覆盖哪些条件,配置变化后又应复查什么。清楚记录这些信息,有助于在不同车型或模组之间迁移经验,并保持对图像结果的准确解释。
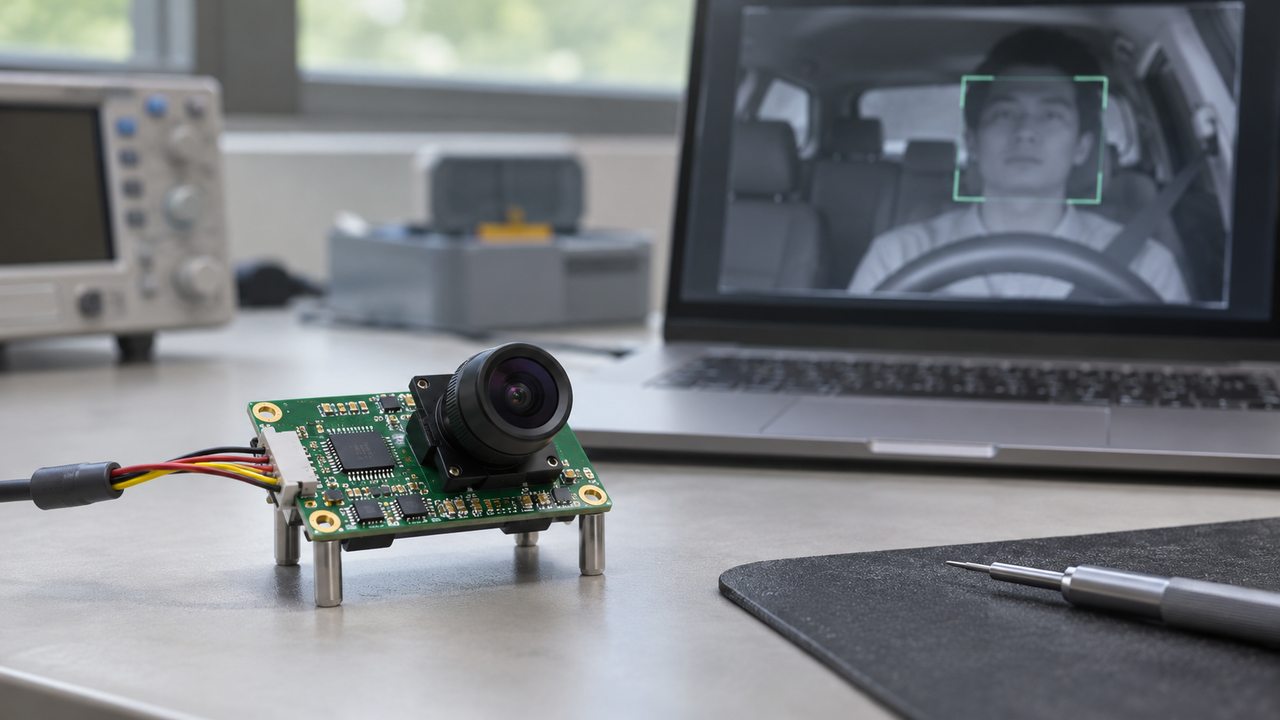
从样品验证走向车型导入
样品阶段适合确认关键条件,包括目标场景的图像质量、接口稳定和资源需求。进入更大规模项目之前,还需要进一步完成模组、系统和车辆层面的验证,各阶段职责应清楚衔接。
汽车产品使用周期较长,制造与支持安排也会影响选型。稳定资料、技术协作和可追溯的测试条件,能够帮助不同团队接续开发,让器件优势在整个产品周期中持续发挥作用。
PG认为,VD56GA体现了座舱感知关注系统整体成本与集成的路线。后续真正值得观察的,是红外成像、软件和整车设计能否共同形成稳定体验,使紧凑传感器支持更多实际车型需求。